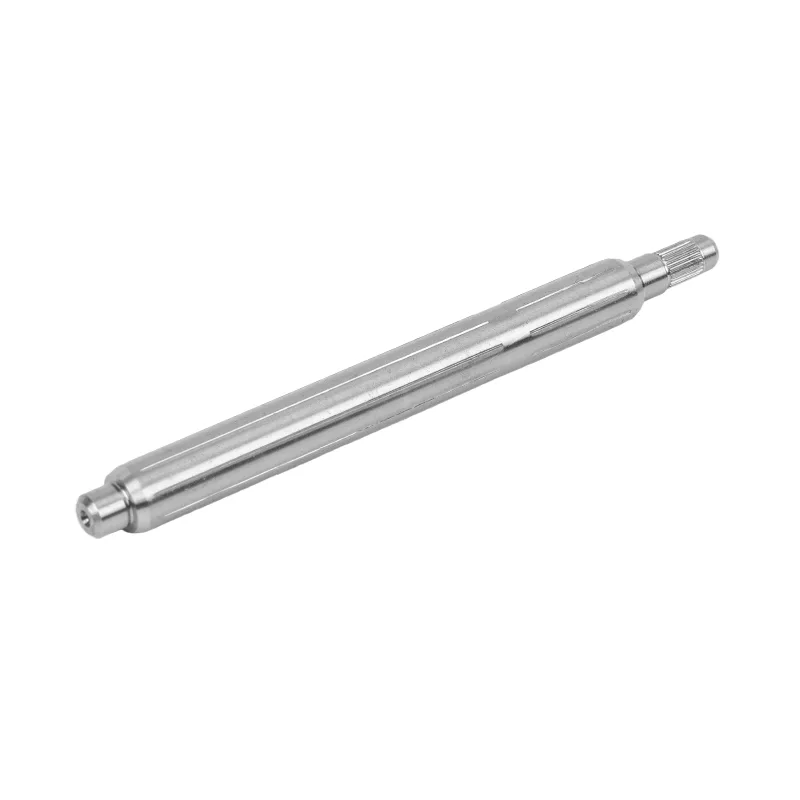
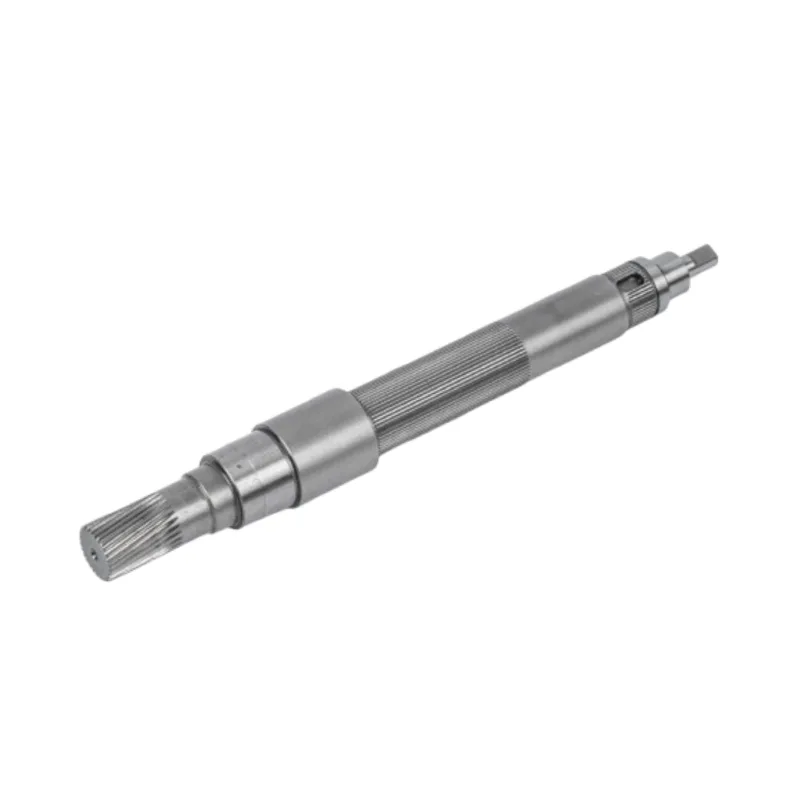
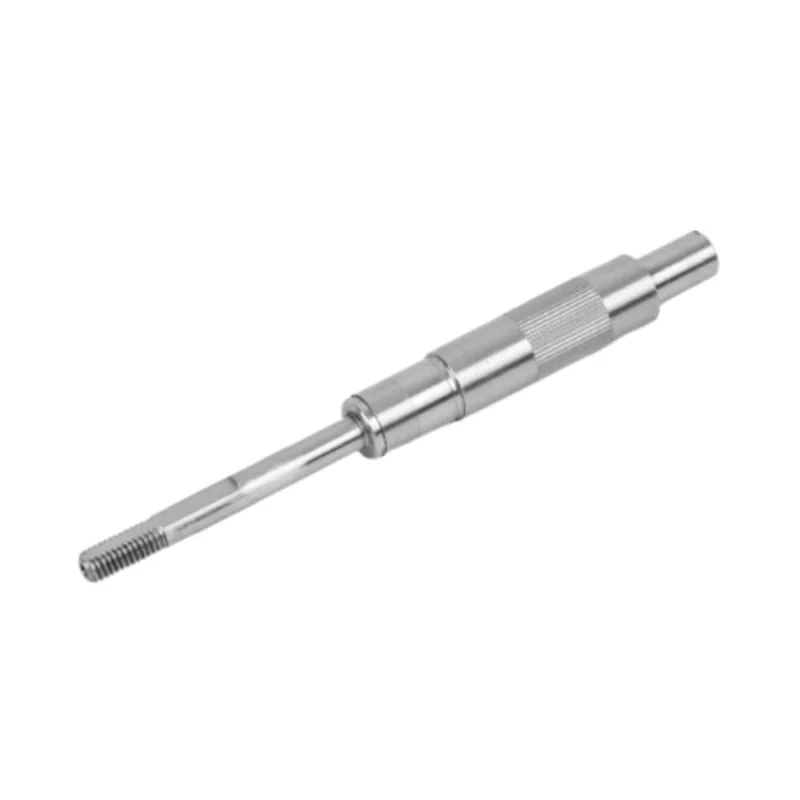
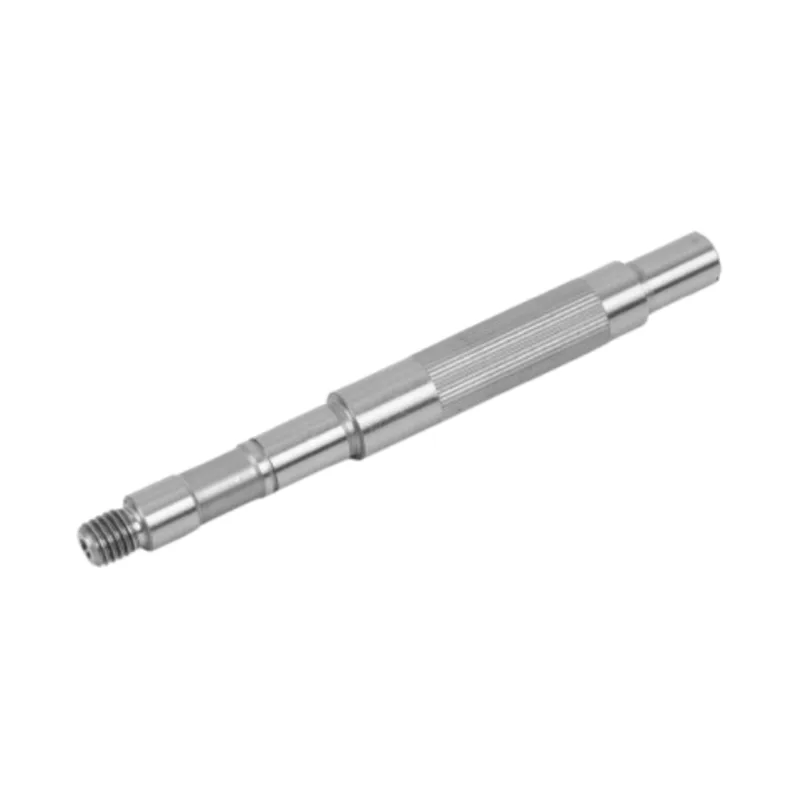
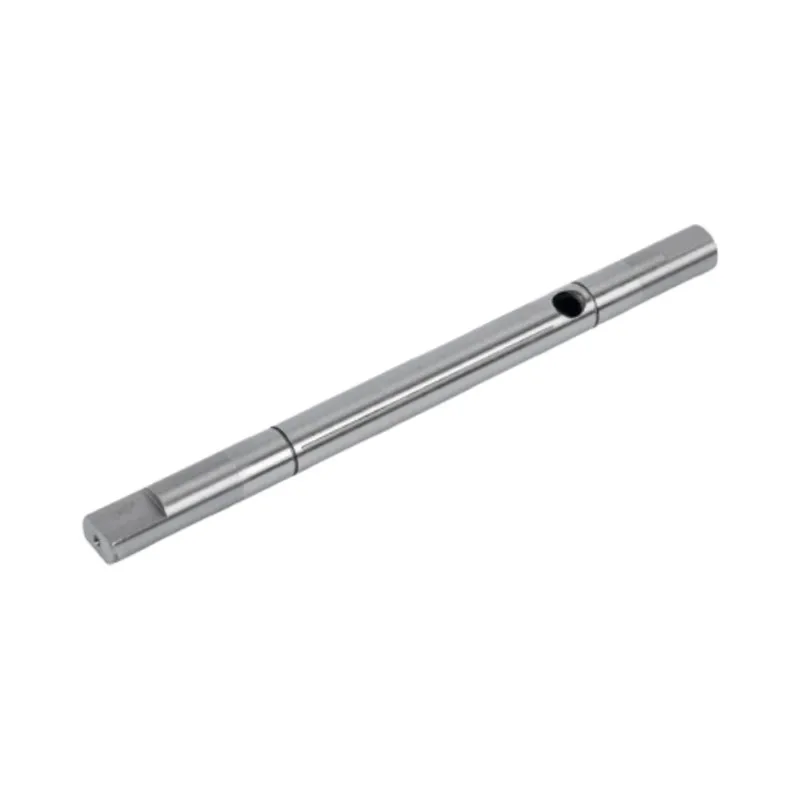
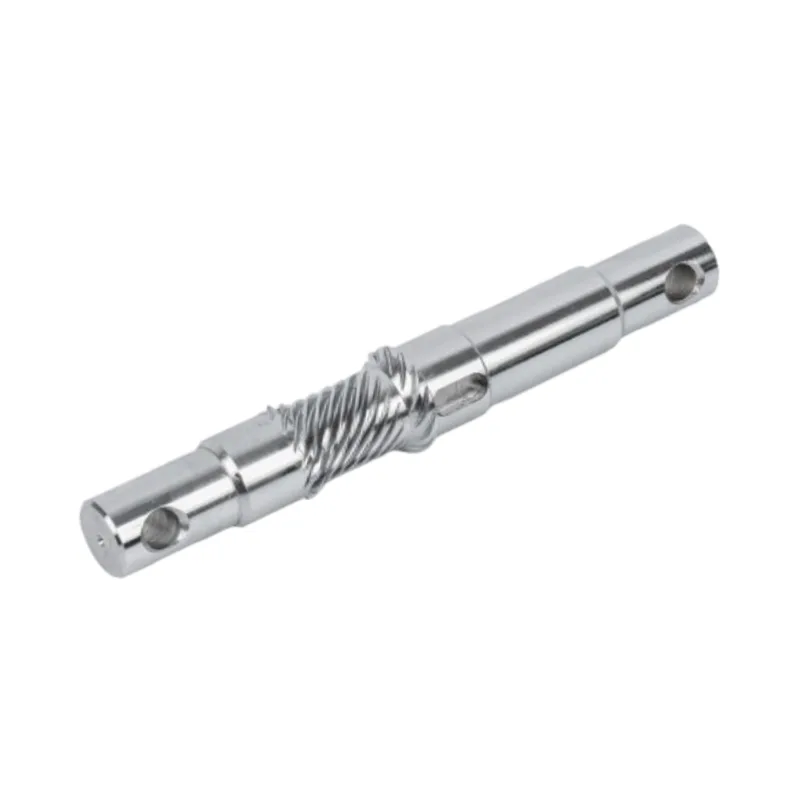
1. Teollisuusrobotin moottorin akseli robottiliikkeen mekaanisena selkärankana
Jokainen teollisuusrobotti – kuusiakselisista nivelvarsista SCARA-valitsimiin ja yhteistoiminnallisiin koboteihin – riippuu servomoottorin ja käytettävän kuorman välisestä perustavanlaatuisesta mekaanisesta rajapinnasta:Teollisuusrobotin moottorin akseli. Tämä sylinterimäinen elementti välittää pyörimisvoimaa moottorista vaihteistoon, harmoniseen käyttölaitteeseen tai suoraniveleen, jolloin sähkömagneettinen vääntömomentti muuttuu ohjatuksi mekaaniseksi siirtymäksi. Ilman huolellisesti suunniteltua moottorin akselia edes edistyneimmät ohjausalgoritmit eivät pysty tarjoamaan nykyaikaisten tuotantolinjojen vaatimaa paikannustarkkuutta, toistettavuutta tai dynaamista reagointikykyä.
Robottisovelluksen moottorin akseli kohtaa erilaisia käyttöjännityksiä. Sen on kestettävä nopeat kiihdytykset ja hidastukset, toistuvia käynnistys-pysäytysjaksoja, vaihtelevia vääntömomenttikuormia ja ajoittain ankaria ympäristöolosuhteita – kaikki samalla kun säilytetään alimikroninen sijaintitarkkuus. Toisin kuin yleiskäyttöisten koneiden akselit, robottimoottorien akselit toimivat suljetun silmukan servojärjestelmissä, joissa mahdollinen välys, vääntökääntö tai säteittäinen ulosajo vaarantavat suoraan päätelaitteen liikeradan. Tämä asettaa poikkeuksellisia vaatimuksia akselin geometriselle tarkkuudelle, materiaalin eheydelle ja pinnan laadulle.
Pohjimmiltaan,Teollisuusrobotin moottorin akselion paljon enemmän kuin yksinkertainen pyörivä sauva; se on tarkkuusliitäntä, joka yhdistää moottorin sähkömagneettisen lähdön robotin mekaaniseen ulostuloon. Sen suorituskyky vaikuttaa energiatehokkuuteen, lämmönpoistoon, tärinän allekirjoitukseen ja viime kädessä koko voimansiirron käyttöikään. Tämän komponentin suunnittelun perusteellinen ymmärtäminen on siksi välttämätöntä robottijärjestelmien suunnittelijoille, huoltoinsinööreille ja hankintaasiantuntijoille.
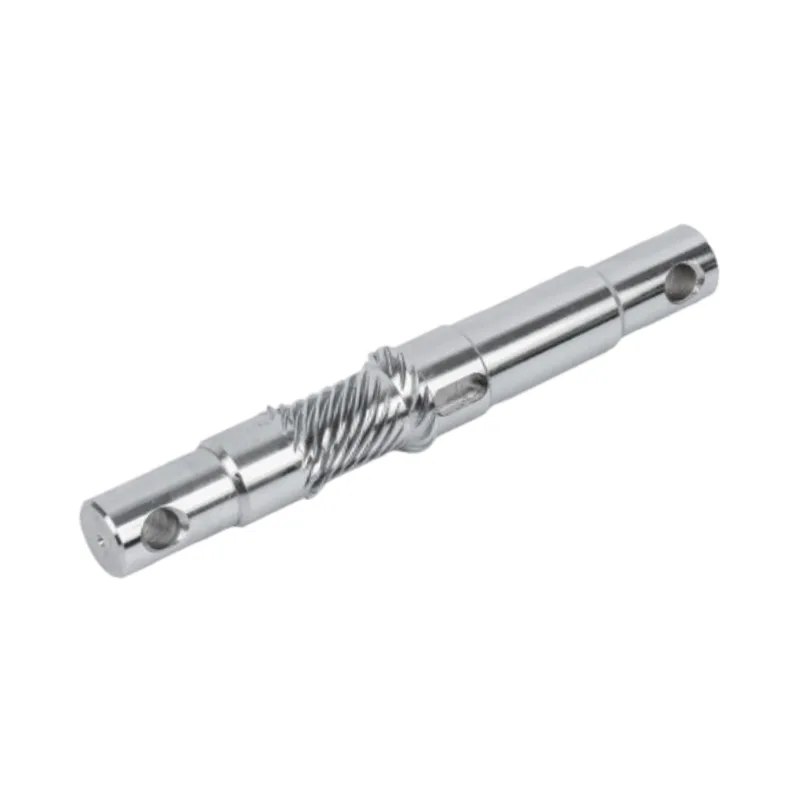
2. Suorituskykyisten moottorin akseleiden suunnitteluperiaatteet
Moottorin akselin suunnittelu teollisuusrobotiikkaa varten alkaa sovelluksen mekaanisten vaatimusten selkeästä ymmärtämisestä. Toisin kuin tavalliset voimansiirtoakselit, robottimoottorien akseleiden on täytettävä tiukat kriteerit, jotka tasapainottavat voiman, jäykkyyden, painon ja dynaamisen käyttäytymisen.
2.1 Vääntömomentin siirto ja vääntöjäykkyys
Minkä tahansa moottorin akselin ensisijainen tehtävä on vääntömomentin siirto. Robottiliitoksissa akselin on siirrettävä moottorin nimellisvääntömomentti – ja satunnainen huippuylikuormitusmomentti – ilman liiallista kulmapoikkeamaa. Vääntöjäykkyys, joka määritellään kohdistetun vääntömomentin ja kulmakierteen suhteeksi, on kriittinen parametri. Alhainen vääntöjäykkyys lisää servosilmukan mukautumista, mikä vähentää ohjauskaistanleveyttä ja heikentää robotin kykyä torjua ulkoisia häiriöitä. Erittäin jäykät akselit varmistavat, että moottorin käsketty asento siirtyy uskollisesti nivelen ulostuloon, mikä mahdollistaa tarkan polun seurannan.
Insinöörit määrittävät vaaditun akselin halkaisijan suurimman leikkausjännityksen ja sallitun kiertokulman perusteella pituusyksikköä kohti. Robottisovelluksissa, joissa sykliajat mitataan sekunnin murto-osissa, akselin napahitausmomentti on myös optimoitava minimoimaan moottorissa heijastunut inertia – tekijä, joka vaikuttaa suoraan kiihdytyskykyyn ja energiankulutukseen. Onttoja akseleita, jotka tarjoavat korkeamman vääntöjäykkyyden ja painon suhteen, käytetään joskus yhteiskäyttöroboteissa painon vähentämiseksi säilyttäen samalla riittävä vääntömomenttikapasiteetti.
2.2 Dynaaminen tasapainotus ja kriittinen nopeus
Robottimoottorit toimivat usein suurilla pyörimisnopeuksilla, erityisesti nopeissa poiminta- ja asennustehtävissä. Tällaisissa olosuhteissa jopa pienet massaepätasapainot moottorin akselissa synnyttävät keskipakovoimia, jotka herättävät tärinää, lisäävät laakerien kuormitusta ja aiheuttavat kuuluvaa ääntä. Tarkkuustasapainotuskoneilla suoritettu dynaaminen tasapainotus varmistaa, että akselin massaakseli osuu yhteen sen pyörimisakselin kanssa tiukoilla toleransseilla, usein ISO 1940 -luokan G2.5 tai sitä paremmalla.
Lisäksi akselin kriittisen nopeuden – pyörimisnopeuden, jolla luonnolliset taivutustaajuudet herätetään – on oltava selvästi maksimikäyttönopeuden yläpuolella. Tämä edellyttää akselin pituuden ja halkaisijan suhteen, tukilaakerien etäisyyden ja materiaalin vaimennusominaisuuksien huolellista valintaa. Suunnittelijat käyttävät usein elementtianalyysiä ennustaakseen tilan muotoja ja säätääkseen geometriaa resonanssin välttämiseksi, mikä varmistaa sujuvan toiminnan koko nopeusalueella.
3. Materiaalin valinta – luotettavuuden perusta
Materiaalin valinta aTeollisuusrobotin moottorin akselion luultavasti merkittävin päätös koko suunnitteluprosessissa. Materiaalin ominaisuudet määräävät akselin lujuuden, väsymisiän, kulumiskestävyyden, korroosionkestävyyden ja mittapysyvyyden lämpökierron aikana.
3.1 Seosteräkset ja ruostumattomat teräkset
Useimmat teollisuusrobottien moottorin akselit valmistetaan keskihiilestä seosteräksestä, kuten 40Cr, 42CrMo4 tai vastaavista teräksistä. Nämä materiaalit tarjoavat erinomaisen yhdistelmän vetolujuutta, sitkeyttä ja työstettävyyttä. Erityistä korroosionkestävyyttä vaativiin sovelluksiin, kuten elintarvikekäyttöön tarkoitettuihin robotteihin tai pesuympäristöissä toimiviin, ruostumattomat teräkset, kuten SUS420 tai 440C, ovat suositeltavia. Ruostumattomat akselit antavat riittävän kovuuden lämpökäsittelyn jälkeen samalla kun ne kestävät hapettumista ja kemiallista hyökkäystä.
Suorituskykyiset akselit voivat myös sisältää pintakäsittelyjä, kuten nitridointia, hiiletystä tai induktiokarkaisua, jotta saadaan aikaan kulutusta kestävä kotelo ja säilytetään sitkeä, sitkeä ydin. Tämä kotelo-ydinarkkitehtuuri on erityisen arvokas robottiliitoksissa, joissa akseli on liitettynä laakereihin, tiivisteisiin tai kiilakytkimiin, jotka aiheuttavat keskittynyttä kosketusjännitystä.
3.2 Lämpökäsittely ja pintakarkaisu
Lämpökäsittely muuttaa raaka-aineen mikrorakenteen haluttujen mekaanisten ominaisuuksien saavuttamiseksi. Karkaisu ja karkaisu tuottavat yhtenäisen martensiittisen rakenteen, jolla on korkea myötöraja ja hyvä murtolujuus. Akseleille, jotka kärsivät vierintäkosketusväsymyksestä – kuten laakereiden kautta tapahtuvaa säteittäistä kuormitusta tukeville – pintakovuus on tyypillisesti 55–62 HRC, jotta se kestää pistesyöpymistä ja lohkeilua.
On tärkeää huomata, että liiallinen kovuus voi vähentää sitkeyttä ja lisätä herkkyyttä hauraille murtumisille iskukuormituksen aikana. Siksi lämpökäsittelyprosessia on valvottava huolellisesti, jotta saavutetaan optimaalinen tasapaino pinnan kestävyyden ja ytimen kimmoisuuden välillä – tasapainoa, jota kokeneet valmistajat parantavat vuosikymmeniä kestäneen prosessin optimoinnin avulla.
4. Valmistusprosessit, jotka muotoilevat tarkkuutta
Materiaaliaihion muuntaminen valmiiksi moottorin akseliksi, joka täyttää alle mikronin toleranssit, vaatii monivaiheisen valmistusprosessin, ja jokainen vaihe vaikuttaa lopulliseen geometriseen ja pinnan laatuun.
4.1 CNC-sorvaus ja hionta
Valmistusprosessi alkaa tyypillisesti CNC-sorvauksella, jossa raakatankomassa työstetään lähes verkkoon, jolloin syntyy porrastettuja halkaisijoita, olakkeita, kierteitä ja kiilauraja. Nykyaikaiset CNC-sorvit, jotka on varustettu jännitteellisellä työkalulla, voivat suorittaa jyrsintä- ja porausoperaatioita yhdellä asennuksella, mikä vähentää kumulatiivisia asemointivirheitä.
Sorvauksen jälkeen akselille tehdään tarkkuushionta – joko keskittömästi tai sylinterimäisesti – lopullisen mittatoleranssin ja pinnan viimeistelyn saavuttamiseksi. Hionta poistaa materiaalin viimeiset sadasosat ja tuottaa pintoihin, joiden karheusarvot (Ra) ovat jopa 0,2–0,4 µm. Tämä viimeistelyaste on välttämätön laakerien oikean istuvuuden, tiivisteen suorituskyvyn ja kitkan vähentämiseksi käytön aikana.
Akseleissa, joissa on uria, hammaspyörän hampaat tai muut monimutkaiset ominaisuudet, voidaan käyttää lisätoimintoja, kuten hobbing-, muotoilu- tai aventaa. Jokaisella toiminnolla on omat toleranssit, joita on hallittava kokonaisbudjetin puitteissa.
4.2 Laadunvalvonta ja metrologia
Laadunvarmistus moottorin akselien valmistuksessa perustuu prosessinaikaisen mittauksen ja lopputarkastuksen yhdistelmään käyttämällä koordinaattimittauskoneita (CMM), optisia vertailulaitteita ja pintaprofilometrejä. Tärkeimmät mittaukset sisältävät:
- Halkaisija kriittisissä laakeritapissa (yleensä säädetty arvoon ±0,005 mm tai tiukempi)
- Samakeskeisyys useiden halkaisijoiden välillä
- Suoruus ja sylinterimäisyys
- Pinnan karheus ja aaltoilu
- Kovuusprofiili pinnasta ytimeen
Edistyneet valmistajat käyttävät myös ainetta rikkomattomia testausmenetelmiä, kuten magneettisten hiukkasten tarkastusta tai pyörrevirtatestausta, havaitakseen pinnan alla olevia vikoja, jotka voivat vaarantaa väsymislujuuden. Jokainen akseli, joka läpäisee nämä tiukat tarkastukset, ansaitsee oikeuden olla asennettuna robottiin, joka suorittaa miljoonia syklejä käyttöikänsä aikana.
5. Toleranssit, pinnan viimeistely ja geometrinen eheys
TheTeollisuusrobotin moottorin akselitoimii mikroneissa mitattuna maailmassa. Sen kriittisiin ominaisuuksiin sovellettavat toleranssit määräävät suoraan robotin paikannustarkkuuden, toistettavuuden ja pitkän aikavälin luotettavuuden.
Laakeritappien tyypilliset halkaisijatoleranssit ovat ±0,005 mm - ±0,010 mm laakerityypistä ja sovitusluokasta riippuen. Tiukemmat toleranssit – jopa ±0,002 mm – on määritelty erittäin tarkkoihin sovelluksiin, kuten puolijohteiden käsittelyroboteihin tai lääketieteelliseen robotiikkaan. Tappien välinen samankeskisyys pidetään usein 0,01 mm:ssä tai pienemmässä, jotta vältetään säteittäinen valuminen, joka aiheuttaisi tärinää ja lyhentäisi laakerin käyttöikää.
Pintakäsittely on yhtä kriittinen. Karkea akselin pinta lisää kitkaa, nopeuttaa tiivisteiden kulumista ja tarjoaa ytimen muodostumispaikkoja väsymishalkeamille. Robottimoottorien akseleissa Ra 0,4 µm tai parempi on vakiona, ja joissakin sovelluksissa tarvitaan Ra 0,2 µm tiivistepinnoilla. Tällaisten viimeistelyjen saavuttaminen vaatii paitsi ammattitaitoista hiontaa, myös hiomalaikan karkeuden, jäähdytysnesteen ja syöttönopeuksien huolellista valvontaa.
Geometriset toleranssit – mukaan lukien suoruus, pyöreys ja sylinterimäisyys – varmistavat, että akseli pysyy aiotussa verhossa sen pyöriessä. Mikä tahansa poikkeama täydellisestä geometriasta johtaa laakerien ja tiivisteiden sykliseen kuormitukseen, mikä lyhentää viime kädessä robotin huoltoväliä. Näiden toleranssien kumulatiivinen vaikutus on, että oikein valmistettu moottorin akseli mahdollistaa sen, että robotti saavuttaa nimellistoistettavuutensa – usein ±0,02 mm tai parempi – koko toiminta-alueellaan.
6. Vikatilat ja ennaltaehkäisevät strategiat
Jopa parhaiten suunniteltu moottorin akseli voi epäonnistua, jos se altistuu olosuhteille, jotka ylittävät sen suunnittelurajat. Yleisten vikatilojen ymmärtäminen auttaa suunnittelijoita ja huoltoinsinöörejä toteuttamaan ennaltaehkäiseviä toimenpiteitä, jotka pidentävät akselin käyttöikää ja vähentävät suunnittelemattomia seisokkeja.
Väsymysmurtumaon yleisin vikamekanismi pyörivissä akseleissa. Toistuvat sykliset taivutus- tai vääntöjännitykset, joita usein pahentavat jännityskeskittymät kiilaurien, olakkeiden tai puristusliitospintojen kohdalla, aiheuttavat halkeamia, jotka etenevät lopulliseen murtumiseen asti. Ennaltaehkäiseviin strategioihin kuuluvat reilut täytteen säteet, pinnan kuoriminen puristusjäännösjännityksen aikaansaamiseksi ja käyttökuormien huolellinen hallinta kestävyysrajan ylittymisen välttämiseksi.
Kulumista ja ärsytystäesiintyy liitännöissä, joissa akseli koskettaa laakereita, tiivisteitä tai kytkimiä. Mikroliikenteessä kuormitettuna voi muodostua hankaavia roskia, jotka nopeuttavat materiaalihävikkiä ja huonontavat istuvuutta. Kovien pintojen pinnoitteet, asianmukainen voitelu ja oikeiden häiriösovitusten ylläpitäminen ovat tehokkaita vastatoimia.
Taivutus tai taipumaliiallisen säteittäisen kuormituksen alaisena voi saada akselin kosketuksiin kiinteisiin osiin tai aiheuttaa linjausvirheitä voimansiirrossa. Tämä on erityisen tärkeää roboteissa, joissa on pitkät, ulokevarret, joissa moottorin akseli voi tukea ulkopuolisia kuormia. Akselin halkaisijan kasvattaminen, lujempien materiaalien käyttö tai laakerien siirtäminen lähemmäs kuormituspistettä voivat vähentää tätä riskiä.
Korroosio ja pistesyöpyminenvaikuttaa akseleihin, jotka toimivat kosteissa, kemiallisesti aggressiivisissa tai huuhtoutuvassa ympäristössä. Ruostumattomat teräslaadut, suojapinnoitteet, kuten sinkitys tai sähkötön nikkeli, ja säännölliset puhdistusprotokollat auttavat säilyttämään akselin pinnan eheyden.
Säännöllinen kunnonvalvonta – mukaan lukien tärinäanalyysi, lämpötilan valvonta ja määräaikainen mittatarkastus – mahdollistaa kehittyvien vikojen varhaisen havaitsemisen, mikä mahdollistaa korjaavat toimet ennen katastrofaalista vikaa. Tämä ennakoiva lähestymistapa on maailmanluokan robottien huolto-ohjelmien tunnusmerkki.
7. Usein kysytyt kysymykset
Etsitkö luotettavaa kumppania robottivoimansiirron komponenteille?
Guanshuoyhdistää vuosikymmenten tarkkuuden valmistusosaamisen edistyneisiin CNC- ja hiontaominaisuuksiin tuottaakseen moottorin akseleita, jotka vastaavat vaativimpiin robotiikkasovelluksiin.
Materiaalin valinnasta ja lämpökäsittelystä lopputarkastukseen, jokainen akseli on suunniteltu suorituskykyä, kestävyyttä ja yhtenäisyyttä varten.
Ota yhteyttäkeskustellaksesi tarpeistasi